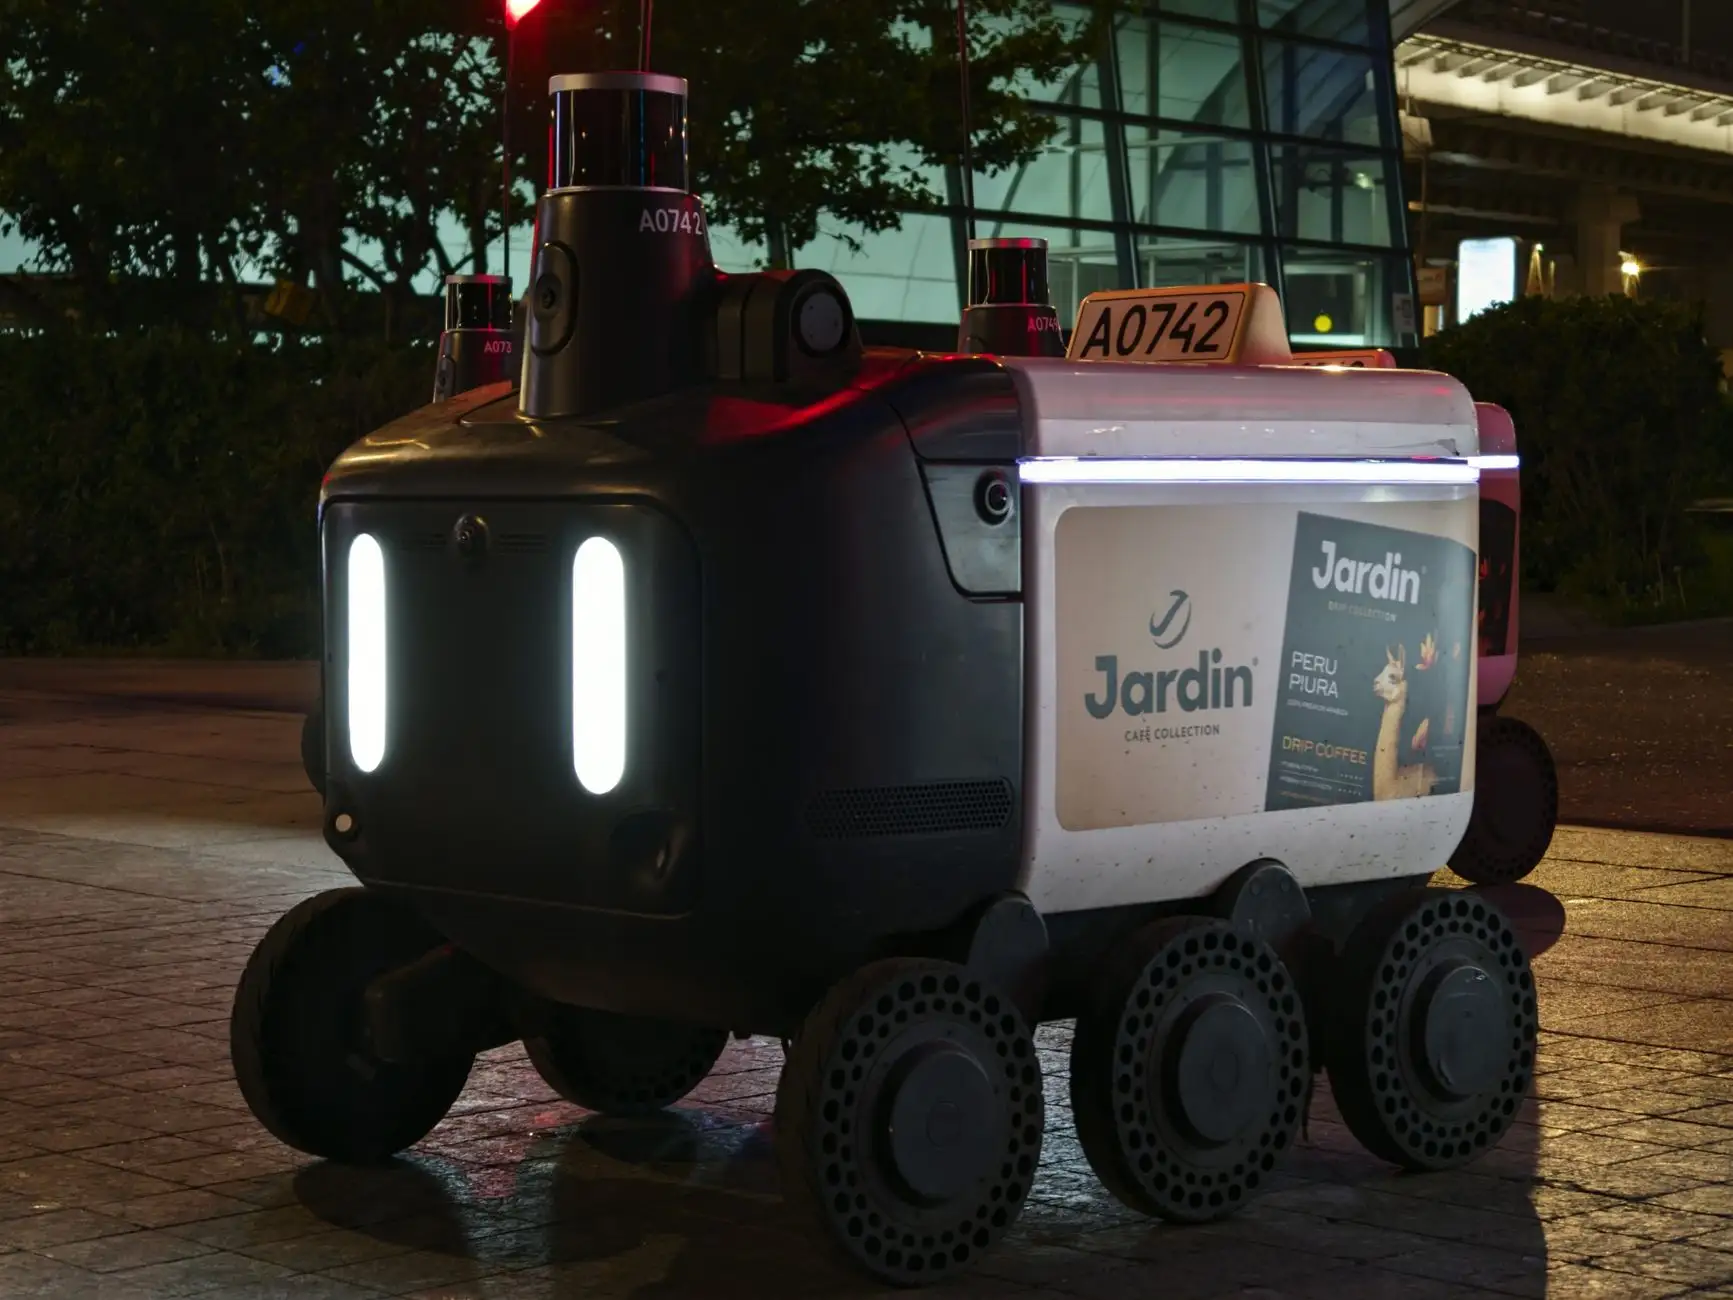
工业园区无人化巡检方案设计:安保机器人选型与部署要点解析
日期:2026-09-14
标签:安防巡逻机器人,巡检机器人,安保机器人,红外测温机器人,消毒机器人
随着工业园区规模扩大与人力成本上升,传统“人防+固定监控”的安保模式正面临响应滞后、盲区多、夜间效率低等痛点。以安防巡逻机器人、巡检机器人为代表的移动智能终端,正在成为园区无人化巡检体系的核心节点。一套可落地的方案,需要从场景需求出发,完成机器人选型、导航部署与业务系统对接的闭环设计。
一、选型逻辑:先定任务,再定机型
园区无人化巡检并非单一设备能覆盖,通常需要多类机器人协同。选型前建议梳理三条任务线:
- 周界与道路巡逻:优先考虑安保机器人,要求具备自主避障、路径规划与视频回传能力,防护等级不低于IP54,爬坡能力≥15°。
- 设备区温度监测:配电房、锅炉房等场景应部署红外测温机器人,测温精度需达±2℃以内,支持点、线、面多种测温模式。
- 公共区域卫生防疫:人员流动密集的食堂、宿舍入口可配置消毒机器人,注意雾化颗粒直径与消毒液兼容性。
需要强调的是,巡检机器人与安防巡逻机器人在底盘、云台和算法侧重上差异明显,前者重数据采集精度,后者重移动与威慑能力,不建议用同一机型强行覆盖所有任务。
二、部署要点:导航、通信与充电策略
部署阶段最容易踩坑的是导航方式与现场环境的匹配。激光SLAM适合通道规整、动态障碍少的区域;视觉+激光融合方案在室外强光或雨雾天气下更稳定,但算力要求更高。通信方面,建议采用5G专网或Wi-Fi 6双链路备份,确保机器人移动过程中视频与控制指令不中断。
充电策略直接影响出勤率。园区场景推荐“浅充浅放+机会充电”模式,在关键路口设置自动充电桩,让机器人在任务间隙补电。若单次巡逻路线超过3公里,应优先选择续航≥8小时的机型,并核算实际负载下的功耗折损。
常见问题与规避建议
- 定位漂移:金属货架、玻璃幕墙易造成激光反射异常,部署前应做现场建图验证,必要时增加UWB辅助定位。
- 误报频繁:红外测温机器人受阳光直射或空调出风口影响大,需设置温度阈值分区与时间过滤规则。
- 消毒机器人腐蚀:含氯消毒液对金属喷嘴有腐蚀性,应选用耐腐蚀管路或改用过氧化氢雾化方案。
从趋势看,园区无人化巡检正从“单机智能”走向“群体调度”。通过统一管理平台,将安防巡逻机器人、红外测温机器人与消毒机器人的任务排班、告警联动和数据分析打通,才能把设备价值转化为管理效率。哈尔滨易采帮网络科技有限公司持续关注工业安防与智能巡检领域,为园区提供从选型咨询到部署落地的参考方案。